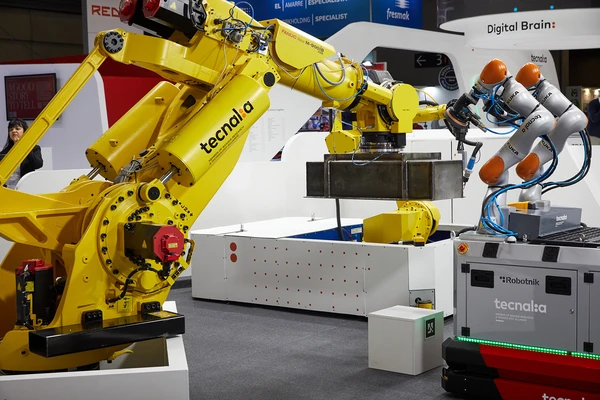
El servicio proporciona planificación de trayectorias coordinadas en tiempo real para robots de doble brazo, integrando datos en vivo de sistemas de percepción externos para adaptarse a restricciones ambientales dinámicas. Toma en cuenta tanto obstáculos externos como las limitaciones mecánicas y dinámicas del robot, garantizando un movimiento seguro, eficiente y libre de colisiones. Ideal para tareas de automatización colaborativa y complejas. Este servicio mejora la automatización en aplicaciones como la fabricación colaborativa, el ensamblaje y la logística, donde la adaptabilidad, la seguridad y la precisión son fundamentales.